Conexión ROS2
Estado:
Desconectado
Último evento:
-
Gestión de Datos
Usuario cliente
-
-
Robot seleccionado
-
0Robots
0Alertas
0Detecciones
0Patrullas
Últimas alertas guardadas
| ID | Tipo | Nivel | Estado | Fecha | Acción |
|---|---|---|---|---|---|
| Sin alertas registradas | |||||
Visualización del Entorno
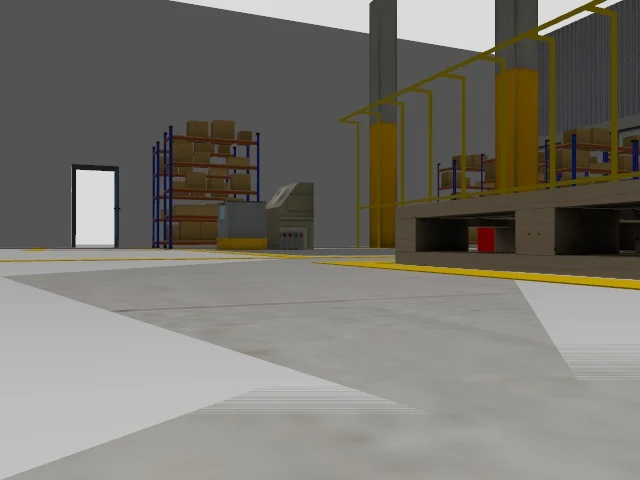
Cámara del Robot
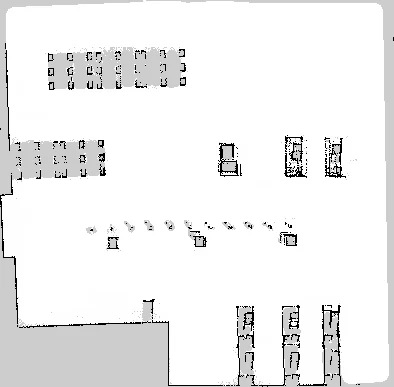
Mapa de Navegación
Modo de Operación
Manual
Automático
El robot está bajo control manual del usuario.
Estado actual:
Modo Manual
Control de Movimiento
Último comando:
-
Estado servicio:
-