Situarse y patrullar
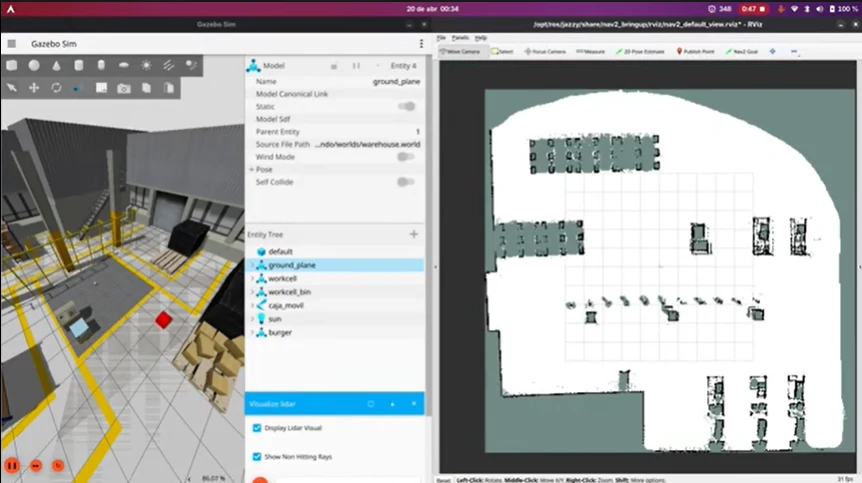
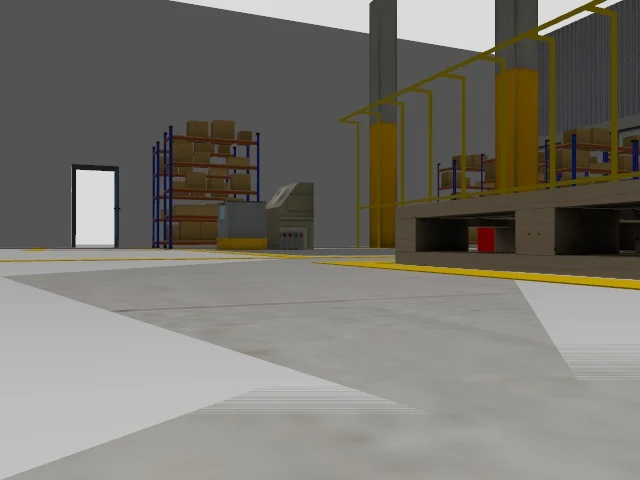
Gazebo proporciona el almacén simulado. ROS 2 y Nav2 conectan localización, planificación de rutas y movimiento.
04 / Robótica y visión artificial
Patrullar. Observar. Avisar.
Simulación validada · hardware parcial
Un sistema de vigilancia robótica que conecta navegación, cámara, clasificación de puertas y supervisión web.
EL PROBLEMA Y LA IDEA
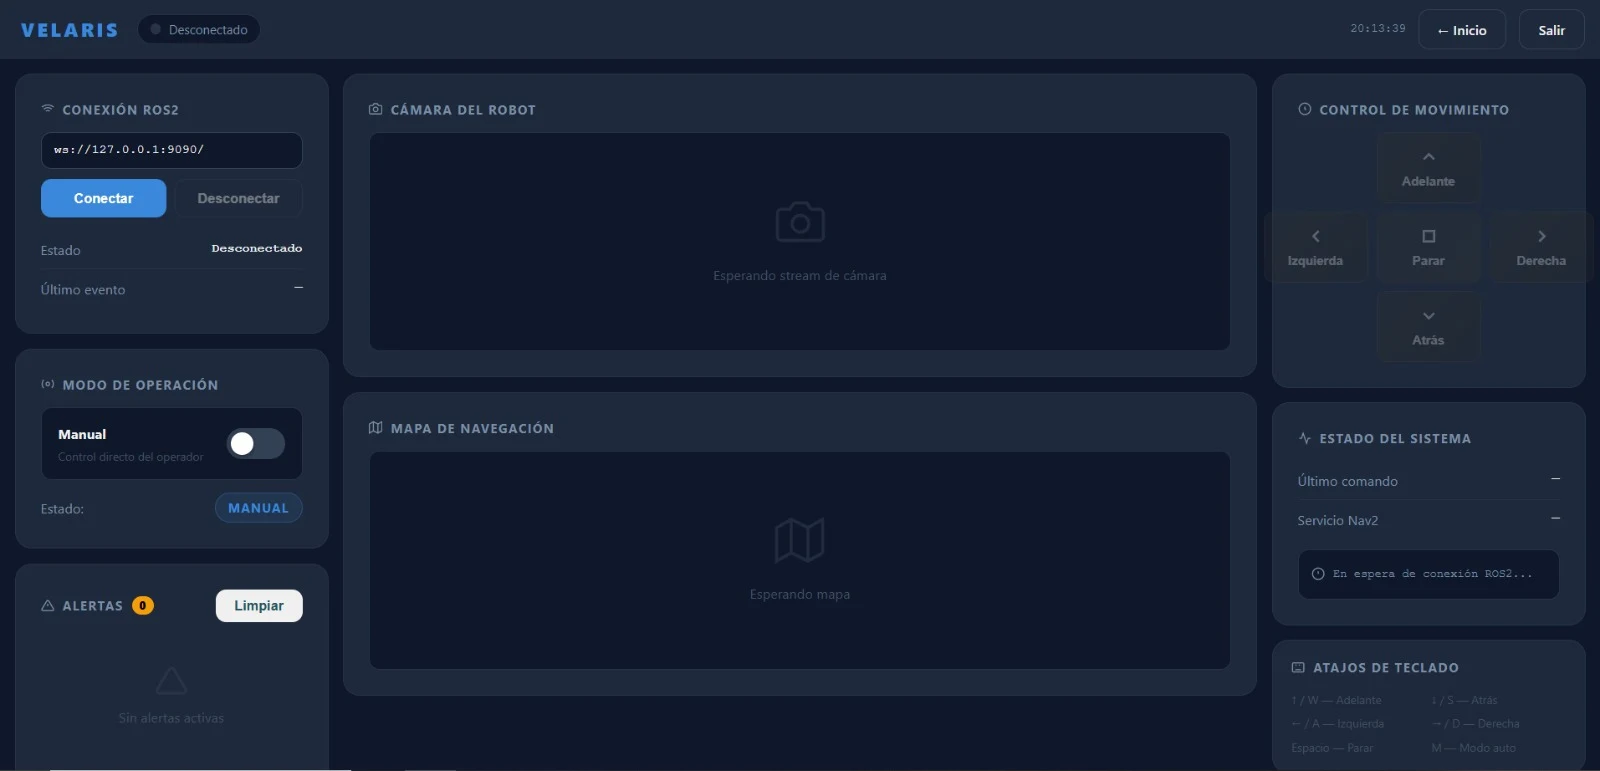
Supervisar un entorno tipo almacén con un robot móvil, permitiendo patrullas en simulación, control manual, consulta de cámara y mapa, y alertas cuando se detectan puertas abiertas.
CÓMO SE CONECTA
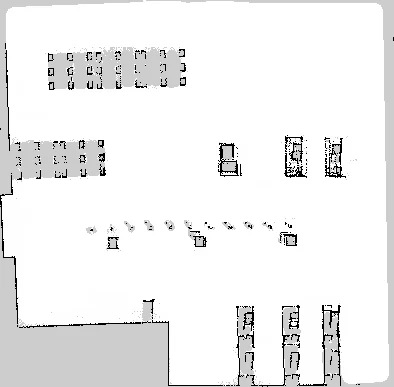
Gazebo proporciona el almacén simulado. ROS 2 y Nav2 conectan localización, planificación de rutas y movimiento.
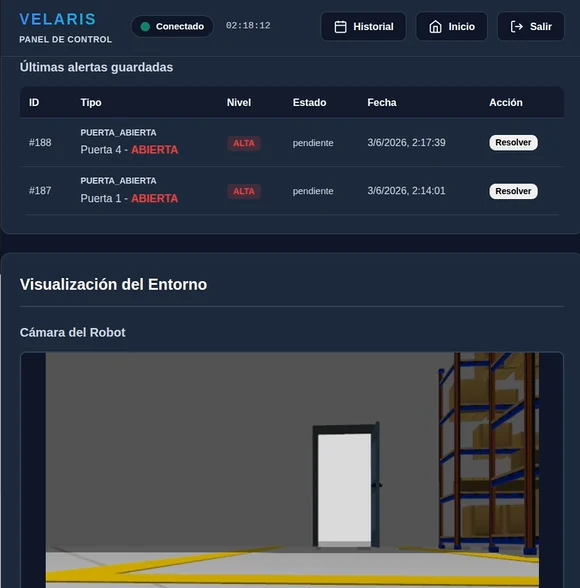
En un punto de inspección se captura la puerta, se procesa con OpenCV y se clasifica como abierta o cerrada mediante YOLOv8.
La detección se publica como alerta con imagen y coordenadas. El panel web permite revisar y resolver la incidencia y consultar el historial.
RETOS
Integrar navegación y visión artificial, mantener coherentes las imágenes de entrenamiento y ejecución y adaptar la comunicación al robot real, incluida la sincronización horaria.
RESULTADOS Y ALCANCE
Un sistema de vigilancia probado en simulación, con patrullas, detección de puertas y supervisión web. En un TurtleBot3 físico se probaron el control manual y la localización; la navegación automática por puntos todavía requiere validación completa. El historial del panel web se guarda en el navegador.
EL PROYECTO POR DENTRO
EXPLORAR MÁS
Explora el panel web original del equipo en modo exposición: conserva su diseño, con imágenes originales y datos de ejemplo. Los controles permiten ver la interfaz; no conectan con ROS2 ni envían órdenes al robot. La simulación explicativa está disponible por separado.